

System FTS do DJI Matrice 30 FlyingEye
 Serwis dronów
 Wypożyczalnia
 Pewność
 Zaufanie
 Lokalny magazyn i salon
 Gwarancja
UNITREE / GO2 EDU / HESAI XT16
Robot czworonożny UNITREE Go2 Edu Hesai XT16
UNITREE Go2 Edu Hesai XT16 to zaawansowana platforma robotyczna przeznaczona do zastosowań edukacyjnych, badawczych i rozwojowych. Łączy możliwości mobilnego robota czworonożnego Unitree Go2 Edu z 16-kanałowym skanerem LiDAR 3D Hesai XT16, umożliwiając pozyskiwanie szczegółowych danych przestrzennych.
Konstrukcja oparta na czterech napędzanych kończynach pozwala robotowi poruszać się po zróżnicowanym terenie, a rozbudowany system czujników wspiera rozpoznawanie otoczenia i wykrywanie przeszkód. To platforma przygotowana do prac nad autonomiczną nawigacją, mapowaniem przestrzeni 3D, algorytmami SLAM oraz robotyką mobilną.
Wersja Edu umożliwia prowadzenie projektów programistycznych i eksperymentów związanych ze sterowaniem ruchem. Dodatkowy skaner Hesai XT16 rozszerza możliwości percepcji przestrzennej, czyniąc robota użytecznym narzędziem dla uczelni, laboratoriów oraz zespołów badawczo-rozwojowych.
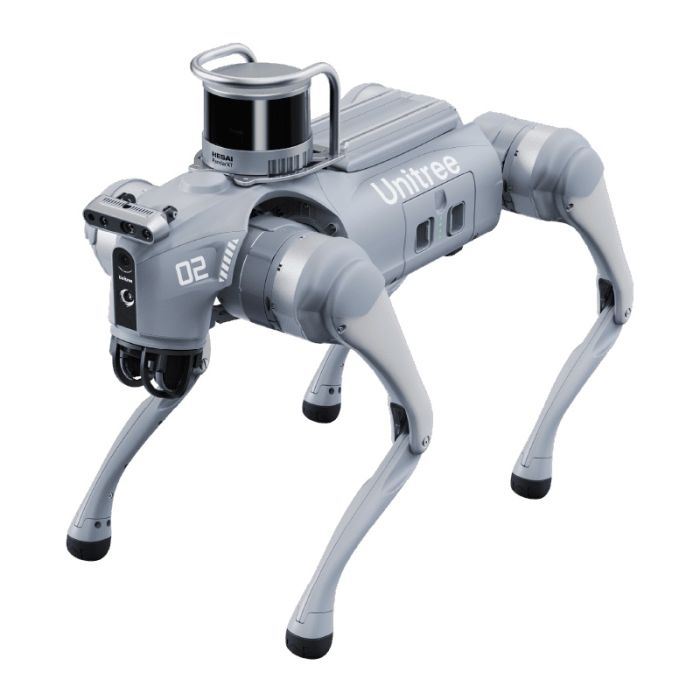
Skaner Hesai XT16 – precyzyjne rozpoznawanie otoczenia 3D
Elementem wyróżniającym tę konfigurację jest LiDAR Hesai XT16, wykorzystujący 16 kanałów pomiarowych do pozyskiwania informacji o odległości i położeniu obiektów w otoczeniu robota.
Skaner oferuje pełne pole widzenia 360° w poziomie oraz 30° w pionie, dzięki czemu pozwala obserwować przestrzeń wokół urządzenia. Zakres pomiarowy wynosi od 0,05 do 120 metrów, co umożliwia zbieranie danych zarówno o pobliskich przeszkodach, jak i bardziej oddalonych obiektach.
Hesai XT16 generuje do 320 000 punktów pomiarowych na sekundę w trybie pojedynczego odbicia. Tak pozyskane dane mogą być wykorzystywane do budowania chmur punktów, analizy otoczenia oraz opracowywania systemów nawigacji przestrzennej.
Dokładne pomiary i szczegółowe chmury punktów
LiDAR Hesai XT16 zapewnia dokładność pomiaru odległości ±1 cm oraz precyzję pomiarową na poziomie 0,5 cm (1σ), zgodnie z danymi producenta skanera.
Rozdzielczość kątowa wynosi 0,18° w poziomie oraz 2° w pionie. Parametry te pozwalają generować przestrzenne zestawy danych, które mogą służyć do lokalizacji robota, wykrywania przeszkód i modelowania otoczenia.
Integracja skanera 3D z mobilną platformą Go2 Edu pozwala tworzyć i testować rozwiązania wykorzystujące dane z LiDAR-u w rzeczywistym środowisku, zarówno podczas postoju, jak i przemieszczania robota.
Mobilność robota czworonożnego Unitree Go2 Edu
Podstawą systemu jest robot Unitree Go2 Edu, wyposażony w cztery kończyny napędzane łącznie 12 silnikami przegubowymi. Taka konstrukcja pozwala realizować różne sposoby poruszania się oraz odpowiednio reagować na zmieniające się ukształtowanie podłoża.
Producent podaje dla bazowego modelu Edu prędkość ruchu do 3,7 m/s, z maksymalną wartością do około 5 m/s w warunkach testowych. Robot może pokonywać przeszkody o wysokości około 16 cm oraz poruszać się na wzniesieniach o nachyleniu do 40°.
Możliwości ruchowe platformy umożliwiają prowadzenie eksperymentów związanych ze sterowaniem chodem, stabilizacją, planowaniem trajektorii i adaptacją do zmiennego otoczenia. Parametry uzyskiwane w konkretnej konfiguracji mogą zależeć od dodatkowego wyposażenia i obciążenia robota.
Zaawansowany układ napędowy
Unitree Go2 Edu wykorzystuje 12 silników przegubowych, umożliwiających precyzyjne sterowanie położeniem poszczególnych segmentów kończyn. Maksymalny moment obrotowy największego silnika przegubowego wynosi około 45 Nm.
Konstrukcja uwzględnia wewnętrzne prowadzenie przewodów w obrębie przegubów kolanowych oraz rozwiązania wspierające odprowadzanie ciepła z zespołów napędowych.
Tak zaprojektowany układ mechaniczny umożliwia realizację złożonych sekwencji ruchu, zapewniając odpowiednią elastyczność podczas eksperymentów nad lokomocją robotów kroczących.
Platforma do badań nad nawigacją i SLAM
Połączenie mobilnej konstrukcji Unitree Go2 Edu ze skanerem Hesai XT16 tworzy podstawę do rozwijania zaawansowanych systemów percepcji środowiska.
SLAM (Simultaneous Localization and Mapping) to technologia umożliwiająca jednoczesne tworzenie mapy otoczenia oraz określanie położenia robota. Dane przestrzenne dostarczane przez LiDAR mogą być wykorzystywane do opracowywania i testowania tego rodzaju algorytmów.
Platforma może służyć także do badań nad rozpoznawaniem przeszkód, planowaniem ruchu, lokalizacją przestrzenną oraz integracją systemów sztucznej inteligencji z robotyką mobilną. Dostępność konkretnych funkcji autonomicznych zależy od zastosowanego oprogramowania i konfiguracji systemu.
Możliwości programowania i rozwoju własnych rozwiązań
Wersja Go2 Edu jest przeznaczona do zastosowań, w których istotne jest tworzenie i rozwijanie własnych algorytmów sterowania robotem.
Otwiera to możliwości eksperymentowania z systemami autonomicznymi, analizą danych z czujników oraz projektowaniem zadań wykonywanych przez mobilną platformę robotyczną.
Robot może stanowić element stanowiska badawczego wykorzystywanego do edukacji technicznej, rozwoju oprogramowania i walidacji algorytmów w warunkach rzeczywistych. Zakres dostępnych interfejsów programistycznych i wyposażenia obliczeniowego zależy od konkretnej konfiguracji.
Czujniki i rozpoznawanie otoczenia
Bazowy Unitree Go2 Edu został wyposażony w rozwiązania umożliwiające obserwację otoczenia i analizę warunków przemieszczania się. Producent wskazuje między innymi szerokokątną kamerę HD oraz system LiDAR.
W przedstawianej konfiguracji dodatkowy Hesai XT16 zapewnia osobne źródło danych przestrzennych, które mogą być przetwarzane na potrzeby mapowania, lokalizacji i planowania tras.
Połączenie mobilnej platformy z systemami percepcji stanowi podstawę do budowania zaawansowanych rozwiązań robotycznych, w których istotna jest analiza otoczenia w czasie rzeczywistym.
Komunikacja bezprzewodowa i zdalna obsługa
Unitree Go2 Edu obsługuje dwupasmowe Wi-Fi 6 oraz Bluetooth, umożliwiając komunikację z kompatybilnymi urządzeniami i systemami sterowania.
Producent przewiduje również obsługę łączności 4G oraz funkcji transmisji obrazu i zdalnego monitorowania za pomocą aplikacji.
Rozwiązania komunikacyjne mogą być wykorzystywane podczas nadzorowania pracy robota, testowania algorytmów i prowadzenia eksperymentów w środowiskach laboratoryjnych oraz terenowych.
Akumulator o wydłużonym czasie pracy
Według specyfikacji producenta wersja Unitree Go2 Edu jest wyposażona w akumulator o pojemności 15 000 mAh. Deklarowany czas pracy bazowej platformy wynosi około 2–4 godzin.
Przewidziano również obsługę szybkiego ładowania za pomocą ładowarki o parametrach 33,6 V / 9 A.
Rzeczywisty czas działania może być krótszy w konfiguracji z dodatkowym skanerem LiDAR, komputerem pokładowym lub innymi urządzeniami pobierającymi energię, a także podczas intensywnego przemieszczania się robota.
Kompaktowa konstrukcja do zastosowań badawczych
Bazowy robot Unitree Go2 Edu ma wymiary około 700 × 310 × 400 mm w pozycji stojącej oraz 760 × 310 × 200 mm w pozycji obniżonej.
Konstrukcja wykorzystuje stop aluminium oraz wytrzymałe tworzywa konstrukcyjne, łącząc odpowiednią sztywność z mobilnością wymaganą od robota czworonożnego.
Masa bazowego Go2 Edu wraz z akumulatorem wynosi około 15 kg. Zamontowanie skanera Hesai XT16 i dodatkowych elementów wyposażenia zwiększa masę kompletnej konfiguracji.
Specyfikacja techniczna – robot Unitree Go2 Edu
| Producent | Unitree Robotics |
| Model bazowy | Go2 Edu |
| Konfiguracja | Hesai XT16 |
| Rodzaj produktu | Robot mobilny czworonożny |
| Liczba napędzanych przegubów | 12 |
| Maksymalny moment obrotowy największego silnika | Około 45 Nm |
| Prędkość bazowej platformy | 0–3,7 m/s (maksymalnie około 5 m/s w testach) |
| Maksymalna wysokość pokonywanej przeszkody | Około 16 cm |
| Maksymalny kąt nachylenia podłoża | 40° |
| Udźwig bazowej platformy | Około 8 kg, maksymalnie około 12 kg |
| Wymiary w pozycji stojącej | 700 × 310 × 400 mm |
| Wymiary w pozycji obniżonej | 760 × 310 × 200 mm |
| Masa bazowego robota z akumulatorem | Około 15 kg, bez dodatkowego skanera i wyposażenia |
| Materiały konstrukcyjne | Stop aluminium, wytrzymałe tworzywo konstrukcyjne |
| Napięcie robocze | 28–33,6 V |
| Maksymalna moc robocza | Około 3000 W |
| Akumulator wersji Edu | 15 000 mAh |
| Deklarowany czas pracy bazowego robota | Około 2–4 godzin |
| Parametry szybkiego ładowania | 33,6 V / 9 A |
| Komunikacja bezprzewodowa | Dwupasmowe Wi-Fi 6, Bluetooth, 4G |
| Możliwości rozwojowe | Programowanie i rozwijanie własnych rozwiązań robotycznych |
Parametry mechaniczne i eksploatacyjne dotyczą bazowego modelu Unitree Go2 Edu. Wyposażenie dodatkowe, w tym LiDAR Hesai XT16, może wpływać na masę, udźwig użytkowy, czas pracy i wymiary całej konfiguracji.
Specyfikacja techniczna – LiDAR Hesai XT16
| Producent skanera | Hesai |
| Model | XT16 |
| Rodzaj czujnika | LiDAR 3D |
| Liczba kanałów pomiarowych | 16 |
| Zasięg pomiarowy | 0,05–120 m |
| Pole widzenia w poziomie | 360° |
| Pole widzenia w pionie | 30° |
| Rozdzielczość kątowa w poziomie | 0,18° |
| Rozdzielczość kątowa w pionie | 2° |
| Liczba punktów pomiarowych | Do 320 000 pkt./s (pojedyncze odbicie) |
| Dokładność pomiaru odległości | ±1 cm |
| Precyzja pomiaru odległości | 0,5 cm (1σ) |
| Wymiary skanera | Średnica 76 mm × wysokość 103,2 mm |
| Masa skanera | Około 800 g |
UNITREE Go2 Edu Hesai XT16 – platforma do zaawansowanych projektów robotycznych
Połączenie mobilności robota czworonożnego z możliwościami pomiarowymi skanera Hesai XT16 tworzy wszechstronne środowisko do rozwoju technologii autonomicznych.
Unitree Go2 Edu Hesai XT16 może być wykorzystywany w badaniach nad robotyką mobilną, algorytmami nawigacyjnymi, przetwarzaniem chmur punktów i integracją systemów percepcji przestrzennej.
To propozycja dla uczelni, laboratoriów, działów badawczo-rozwojowych oraz zespołów inżynierskich poszukujących platformy do prowadzenia eksperymentów z wykorzystaniem fizycznego robota i danych z czujników 3D.
 Skorzystaj z rady ekspertów