


 Serwis dronów
 Wypożyczalnia
 Pewność
 Zaufanie
 Lokalny magazyn i salon
 Gwarancja
Jak działa robot humanoidalny i gdzie może znaleźć zastosowanie? Sprawdź możliwości współczesnych robotów.


Unitree R1 Basic to lekki robot humanoidalny o wysokości około 123 cm, zaprojektowany z myślą o dynamicznym poruszaniu się, interakcji z otoczeniem i korzystaniu z inteligentnych funkcji platformy Unitree. Konstrukcja tej wersji wykorzystuje 26 stopni swobody, dzięki którym robot może koordynować ruch nóg, ramion, talii i głowy.
Przy masie około 29 kg wraz z akumulatorem R1 pozostaje znacznie mniejszą i lżejszą konstrukcją niż pełnowymiarowe roboty humanoidalne. Producent kładzie nacisk na zwinność, płynny ruch, łatwiejszą obsługę oraz integrację funkcji głosowych i wizyjnych.
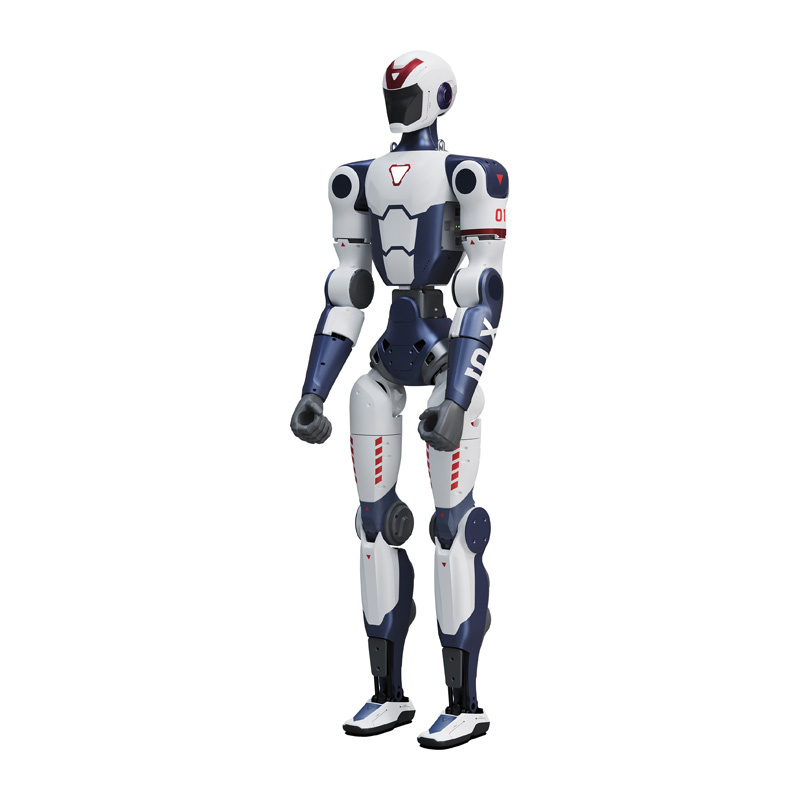
W ofercie MegaDron produkt występuje jako Unitree R1 Basic. W aktualnej tabeli producenta odpowiada mu konfiguracja oznaczona po prostu jako R1.
Nie należy mylić jej z R1 Air, który ma 20 stopni swobody, ani z R1 EDU, przeznaczonym do Secondary Development i dostępnego w konfiguracjach od 26 do 40 stopni swobody.
Dlatego wszystkie parametry techniczne poniżej odnoszą się do 26-stopniowej konfiguracji R1.
W pozycji stojącej robot ma około 1230 × 357 × 190 mm. Masa wraz z akumulatorem wynosi około 29 kg.
Kompaktowe wymiary ułatwiają pracę w przestrzeniach zaprojektowanych dla ludzi i pozwalają robotowi wykonywać ruchy całego ciała bez gabarytów charakterystycznych dla większych platform przemysłowych.
R1 wykorzystuje układ kończyn, talii i głowy pozwalający koordynować wiele osi jednocześnie podczas chodzenia, zmiany pozycji i wykonywania sekwencji ruchowych.
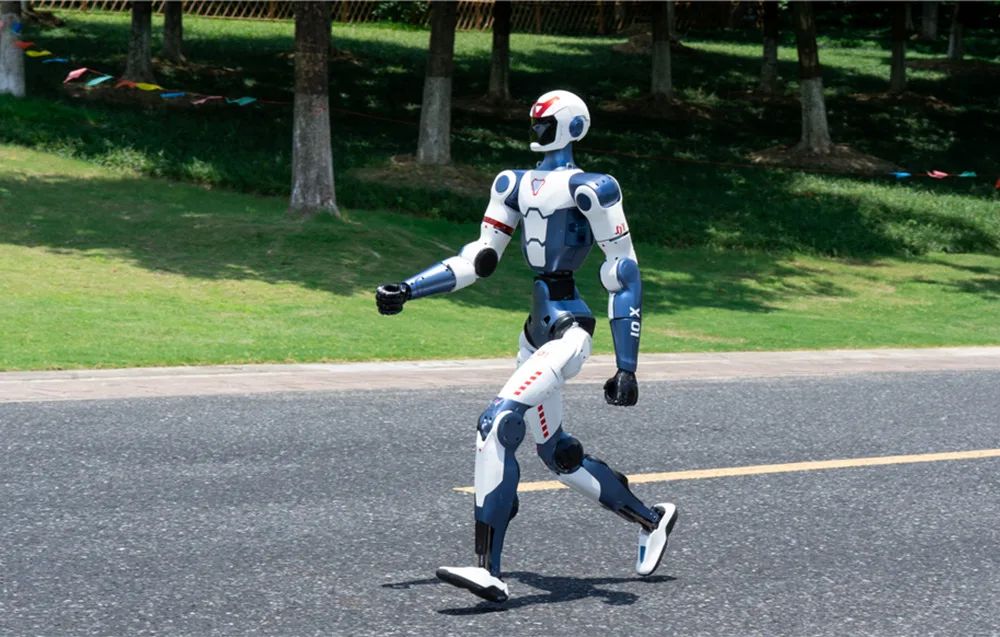
Wariant R1 wykorzystuje łącznie 26 stopni swobody. Producent rozdziela je pomiędzy nogi, ramiona, talię oraz głowę.
na każdą nogę
na każde ramię
w talii
w głowie
Taki układ pozwala robotowi wykonywać skoordynowane ruchy kończyn, obracać i pochylać tułów oraz aktywnie zmieniać pozycję głowy.
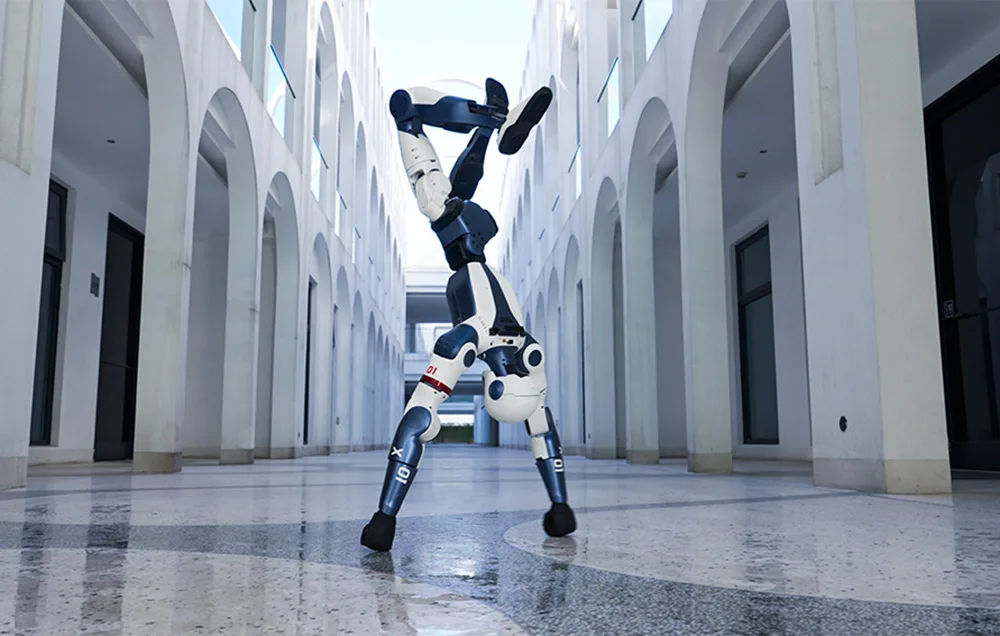
Unitree podkreśla, że różnorodność i swoboda ruchu są podstawą do wykonywania bardziej złożonych zadań przez humanoidalną platformę.
Sześć stopni swobody w każdej nodze pozwala robotowi kontrolować położenie kończyn podczas chodzenia i dynamicznych zmian pozycji.
Dodatkowe osie w talii, ramionach i głowie umożliwiają angażowanie całego ciała w wykonywany ruch zamiast ograniczania działania wyłącznie do nóg.
Stawy R1 wykorzystują wysokoobrotowe silniki PMSM z wirnikiem wewnętrznym i niską bezwładnością. Według Unitree konstrukcja ma zapewniać szybką reakcję napędu oraz skuteczne odprowadzanie ciepła.
Na wałach wyjściowych zastosowano łożyska krzyżowo-rolkowe oraz podwójne łożyska kulkowe.
Robot korzysta również z lokalnego chłodzenia powietrzem oraz układu enkoderów określanego przez producenta jako Dual + Single Encoder.
Producent publikuje również szczegółowe zakresy ruchu wybranych stawów. Pozwala to lepiej zobrazować możliwości mechaniczne platformy.
| Staw | Zakres ruchu |
|---|---|
| Kolano | –10° do +139° |
| Biodro – Yaw | ±157° |
| Biodro – Pitch | –168° do +146° |
| Biodro – Roll | –60° do +100° |
| Talia – Yaw | ±150° |
| Talia – Roll | ±30° |
Każde ramię standardowego R1 wykorzystuje 5 stopni swobody. Producent podaje długość ramienia wraz z przedramieniem na około 420 mm.
Taki układ umożliwia wykonywanie gestów i złożonych sekwencji ruchowych, a także odpowiednie ustawianie kończyn podczas pracy całego ciała.
W tabeli Unitree wartość dotycząca maksymalnego obciążenia ramienia wynosi około 2 kg. Producent zaznacza, że rzeczywista wartość może znacznie zmieniać się w zależności od stopnia wyprostowania ramienia.
| Stopnie swobody | 5 |
| Liczba ramion | 2 |
| Ramię + przedramię | ok. 420 mm |
| Deklarowane obciążenie ramienia | ok. 2 kg* |
* Wartość zależy od pozycji i stopnia wyprostowania ramienia.
W aktualnej tabeli Unitree wiersz dotyczący ramienia ma nagłówek sugerujący moment stawu, ale producent podaje wartość w kilogramach, a przypis pod tabelą opisuje maksymalne obciążenie ramienia zależne od jego pozycji. Dlatego wartości około 2 kg nie przedstawiamy jako momentu obrotowego.
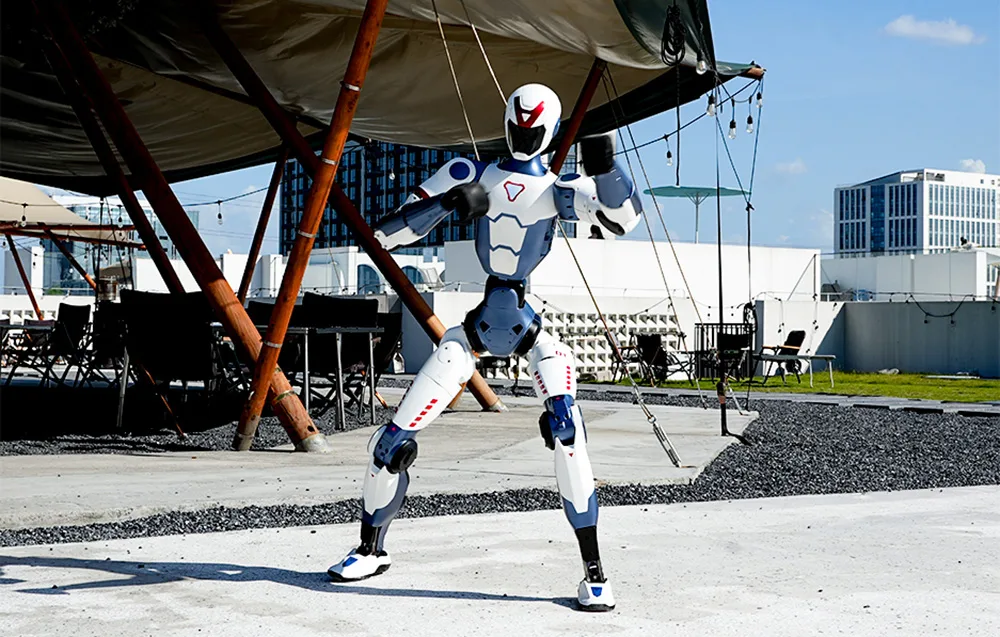
Każda noga R1 ma 6 stopni swobody. Producent podaje łączną długość uda i łydki na około 600 mm.
Układ nóg stanowi podstawę stabilnego poruszania się robota i pozwala kontrolować położenie stóp oraz całego korpusu podczas wykonywania ruchów.
W połączeniu z ruchomą talią i ramionami robot może angażować całą konstrukcję w dynamiczne sekwencje, zamiast poruszać kończynami w całkowitej izolacji.
Wariant R1 został wyposażony w humanoidalną kamerę binokularną.
To jedna z istotnych różnic względem R1 Air, który zgodnie z aktualną tabelą producenta wykorzystuje kamerę monokularną.
Unitree nie podaje w głównej tabeli R1 szczegółowej rozdzielczości ani dokładnego kąta widzenia kamery, dlatego wartości te nie są dopisywane do specyfikacji.
Unitree opisuje rodzinę R1 jako zintegrowaną z multimodalnym modelem obsługującym mowę i obraz. Rozwiązanie ma umożliwiać łączenie danych wizyjnych z interakcją głosową.
Robot został wyposażony w czteromikrofonowy zestaw mikrofonów oraz system głośnikowy.
Dzięki temu konstrukcja została przygotowana nie tylko do ruchu, ale również do komunikacji i interakcji człowiek–robot.
Kamera:
binokularna
Mikrofony:
4-mikrofonowy array
Głośnik:
tak
Wi-Fi:
Wi-Fi 6
Bluetooth:
Bluetooth 5.2
Standardowy R1 wykorzystuje 8-rdzeniowy wysokowydajny procesor jako podstawową jednostkę obliczeniową platformy.
System odpowiada za obsługę funkcji robota, przetwarzanie danych z sensorów oraz realizację algorytmów niezbędnych do poruszania i interakcji.
W oficjalnym sklepie Unitree producent wyraźnie zaznacza, że Secondary Development jest dostępne wyłącznie w R1 EDU.
Standardowy R1 nie ma również dodatkowego High-Power Computing Module przypisanego wersji EDU.
Dlatego tej konfiguracji nie opisujemy jako pełnej wersji developerskiej. Do projektów wymagających Secondary Development producent przeznacza R1 EDU.
R1 wykorzystuje inteligentny akumulator litowy z systemem szybkiego demontażu.
Producent deklaruje czas pracy wynoszący około 1 godziny. Rzeczywisty czas może zależeć od wykonywanych ruchów, obciążenia, sposobu użytkowania i warunków pracy.
Na osobnej oficjalnej stronie akumulatora R1 Unitree publikuje wartości 33,12 V oraz 6000 mAh / 199 Wh.
Typ:
inteligentny akumulator litowy
Konstrukcja:
Quick Release
Napięcie publikowane dla baterii R1:
33,12 V
Energia publikowana przez Unitree:
6000 mAh / 199 Wh
Deklarowany czas pracy:
około 1 h
Unitree opisuje akumulator R1 jako wyposażony w autorski system zarządzania baterią BMS. Producent wymienia siedem rodzajów zabezpieczeń:
Obudowę akumulatora wykonano z wytrzymałego tworzywa konstrukcyjnego mającego dodatkowo chronić ogniwa przed skutkami przypadkowych uderzeń.
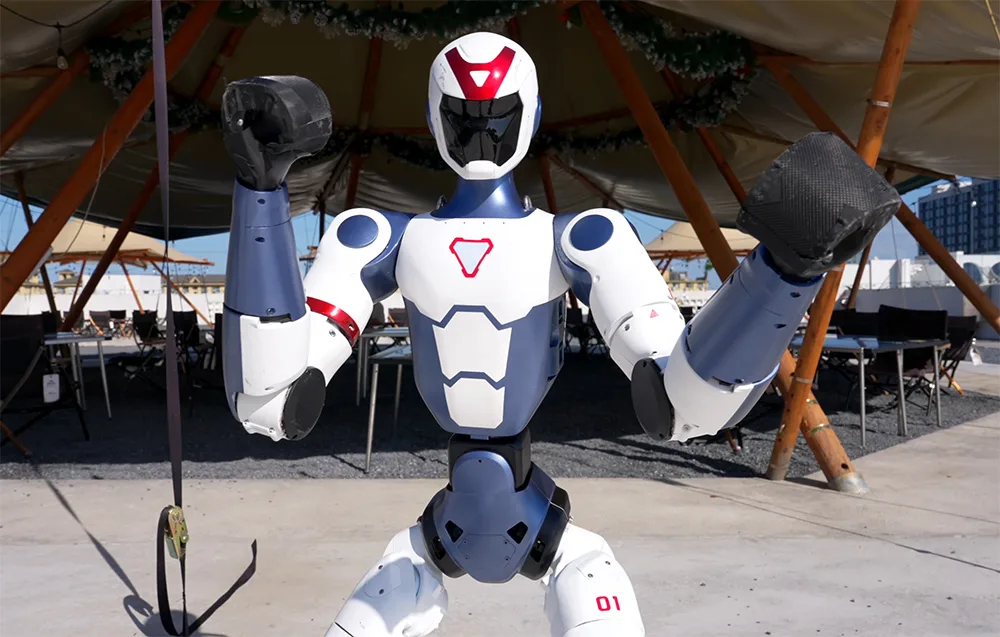
W oficjalnej tabeli R1 producent oznacza ręczny kontroler oraz ładowarkę jako wyposażenie platformy.
Robot obsługuje także inteligentne aktualizacje OTA, pozwalające rozwijać oprogramowanie i funkcje przygotowywane przez Unitree.
Producent udostępnia również aplikację Unitree Explore oraz osobny zestaw materiałów instruktażowych dla R1.
wysokość humanoidalnej konstrukcji
masa z akumulatorem
łączna liczba stopni swobody
na każdą nogę
na każde ramię
talia
głowa
deklarowane obciążenie ramienia
deklarowany czas pracy
łączność bezprzewodowa
dodatkowa łączność
system wizyjny wariantu R1
| Wariant wg aktualnej tabeli Unitree | R1 |
| Wymiary w pozycji stojącej | 1230 × 357 × 190 mm |
| Masa z akumulatorem | ok. 29 kg |
| Łączna liczba stopni swobody | 26 |
| Stopnie swobody jednej nogi | 6 |
| Stopnie swobody jednego ramienia | 5 |
| Stopnie swobody talii | 2 |
| Stopnie swobody głowy | 2 |
| Dłonie zręczne | nie w standardowym R1 |
| Łożyska wyjściowe stawów | krzyżowo-rolkowe + podwójne łożyska kulkowe |
| Silniki stawów | wysokoobrotowe PMSM z wirnikiem wewnętrznym i niską bezwładnością |
| Deklarowane maks. obciążenie ramienia | ok. 2 kg, zależnie od pozycji ramienia |
| Długość uda + łydki | ok. 600 mm |
| Długość ramienia + przedramienia | ok. 420 mm |
| Prowadzenie instalacji elektrycznej | wewnętrzne / przez elementy konstrukcji |
| Enkodery stawów | Dual + Single Encoder |
| Chłodzenie | lokalne chłodzenie powietrzem |
| Zasilanie | akumulator litowy |
| Akumulator Quick Release | tak |
| Dane osobnej karty akumulatora R1 | 33,12 V; 6000 mAh / 199 Wh |
| Deklarowany czas pracy | ok. 1 h |
| Podstawowa jednostka obliczeniowa | 8-rdzeniowy wysokowydajny procesor |
| Zestaw mikrofonów | 4 mikrofony |
| Głośnik | tak |
| Wi-Fi | Wi-Fi 6 |
| Bluetooth | Bluetooth 5.2 |
| Kamera | kamera binokularna |
| High-Power Computing Module | nie w standardowym R1 |
| Ładowarka | tak |
| Kontroler ręczny | tak |
| Inteligentne aktualizacje OTA | tak |
| Secondary Development | nie – dostępne w R1 EDU |
Rodzina R1 obejmuje kilka konfiguracji opartych na tej samej kompaktowej platformie humanoidalnej. Najważniejsze różnice dotyczą liczby stawów, systemu wizyjnego oraz możliwości własnego rozwoju oprogramowania.
| Parametr | R1 Air | R1 / R1 Basic | R1 EDU |
|---|---|---|---|
| Wymiary | 1230 × 357 × 190 mm | 1230 × 357 × 190 mm | 1230 × 357 × 190 mm |
| Masa z akumulatorem | ok. 27 kg | ok. 29 kg | ok. 29 kg |
| Łączne DoF | 20 | 26 | 26–40 |
| Jedna noga | 6 DoF | 6 DoF | 6 DoF |
| Jedno ramię | 4 DoF | 5 DoF | 5 DoF |
| Talia | brak | 2 DoF | 2 DoF |
| Głowa | brak dodatkowych DoF | 2 DoF | 2 DoF |
| Kamera | monokularna | binokularna | binokularna |
| Dłonie zręczne | nie | nie | opcjonalne |
| 8-rdzeniowy procesor | tak | tak | tak |
| High-Power Computing Module | nie | nie | opcjonalny, np. Orin 40–100 TOPS |
| Secondary Development | nie | nie | tak |
| Quick Release Battery | tak | tak | tak |
| Czas pracy | ok. 1 h | ok. 1 h | ok. 1 h |
| Wi-Fi 6 / Bluetooth 5.2 | tak | tak | tak |
Unitree zaznacza, że robot humanoidalny ma złożoną konstrukcję oraz napędy o dużej mocy. Podczas działania należy zachować odpowiednią bezpieczną odległość od urządzenia i użytkować je ostrożnie.
Producent informuje również, że parametry mogą różnić się w zależności od konfiguracji i scenariusza pracy.
Część funkcji demonstracyjnych prezentowanych przez Unitree może nadal pozostawać na etapie rozwoju i testów oraz być udostępniana użytkownikom stopniowo.
Unitree wskazuje również, że branża humanoidalnej robotyki znajduje się nadal na wczesnym etapie rozwoju. Przed rozpoczęciem użytkowania należy zapoznać się z możliwościami i ograniczeniami tego typu platform.
R1 jest robotem cywilnym. Producent zabrania wykonywania niebezpiecznych modyfikacji oraz użytkowania urządzenia w sposób mogący stwarzać zagrożenie.
Unitree R1 Basic łączy niewielką jak na robota humanoidalnego konstrukcję z 26 stopniami swobody, ruchomą talią i głową, pięcioosiowymi ramionami oraz binokularnym systemem wizyjnym.
Przy wysokości około 123 cm i masie około 29 kg robot jest bardziej kompaktowy od większych humanoidalnych platform, a jednocześnie zachowuje rozbudowaną kinematykę całego ciała.
R1 otrzymał również 8-rdzeniowy procesor, czteromikrofonowy system audio, Wi-Fi 6, Bluetooth 5.2, inteligentny akumulator Quick Release i aktualizacje OTA.
Do zastosowań wymagających pełnego Secondary Development, opcjonalnych dłoni zręcznych oraz dodatkowych modułów obliczeniowych producent przeznacza osobny wariant R1 EDU. Standardowy R1 jest konfiguracją przeznaczoną do korzystania z funkcji platformy przygotowanych przez Unitree.
 Skorzystaj z rady ekspertów