


Robot humanoidalny UNITREE G1 Edu U4
 Serwis dronów
 Wypożyczalnia
 Pewność
 Zaufanie
 Lokalny magazyn i salon
 Gwarancja

Unitree G1 EDU U4 – humanoidalna platforma R&D z percepcją dotykową i 43 DoF
Unitree G1 EDU U4 to rozbudowana konfiguracja badawczo-rozwojowa robota humanoidalnego G1 EDU, przygotowana do projektów wymagających ruchu, percepcji przestrzennej oraz precyzyjnej manipulacji wykorzystującej informacje dotykowe. Według specyfikacji konfiguracji U4 robot oferuje 43 stopnie swobody oraz dwie trójpalczaste dłonie zręczne Dex3-1 z sensorami dotykowymi.
Platforma łączy napędy o maksymalnym momencie stawu kolanowego do 120 Nm, percepcję opartą na 3D LiDAR LIVOX MID360 i kamerze głębi D435i, możliwość Secondary Development oraz dodatkowy moduł obliczeniowy konfiguracji U4 o wydajności 100 TOPS.
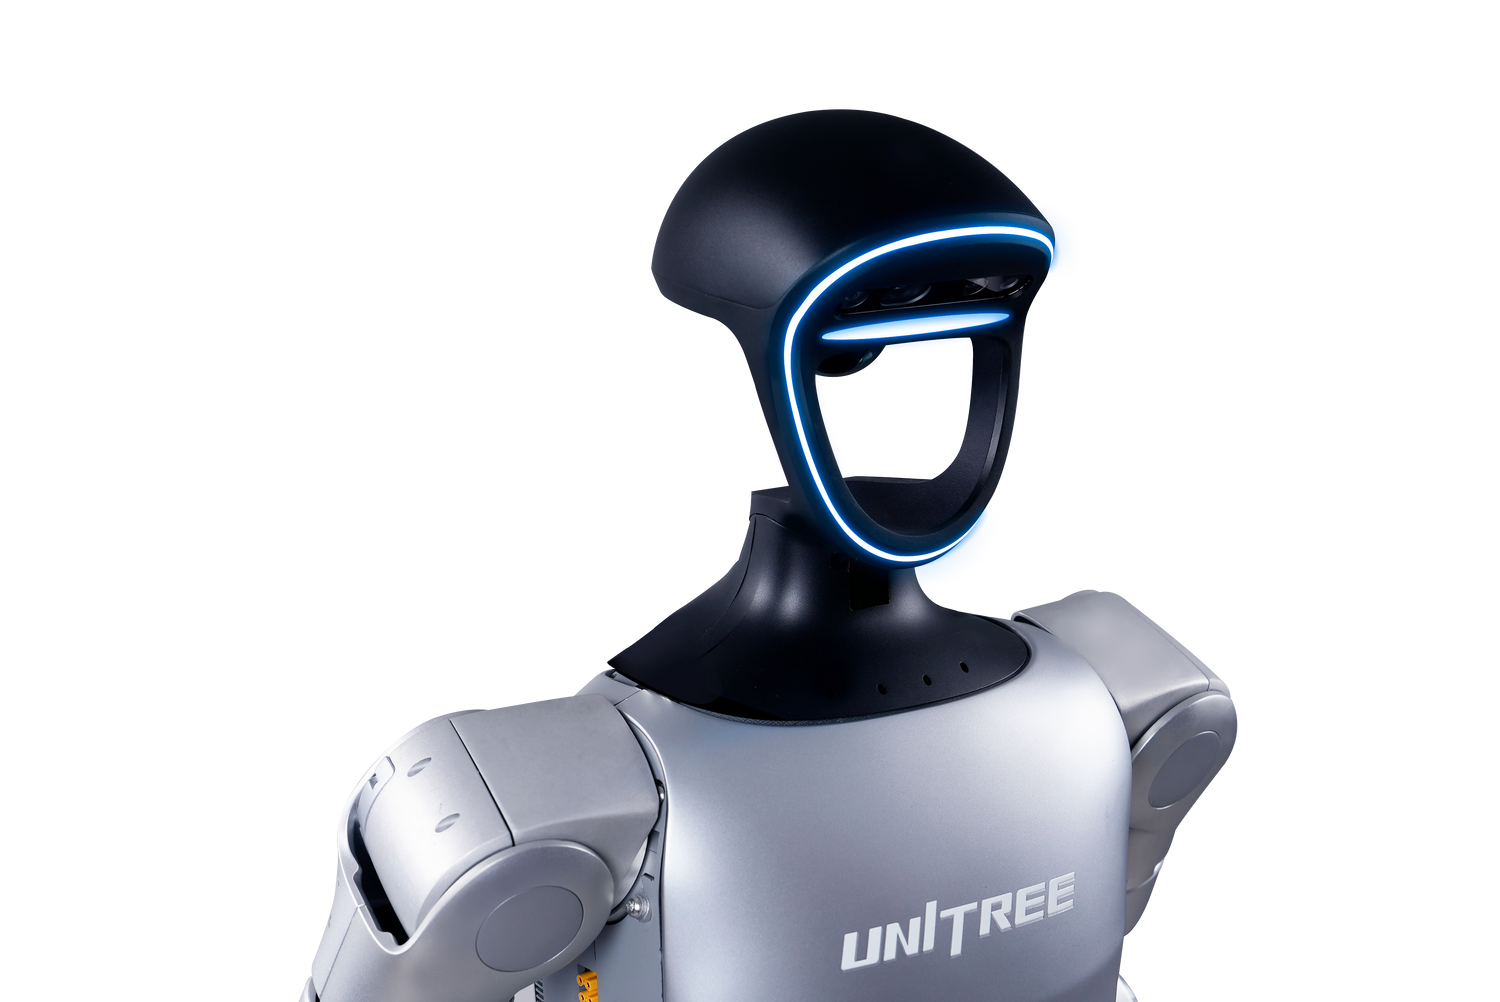
Najważniejsze możliwości G1 EDU U4
U4 został skonfigurowany przede wszystkim z myślą o badaniach nad precyzyjnym chwytem, percepcją dotykową, AI i sterowaniem humanoidalnym.
Rozbudowana konfiguracja układu ruchu U4.
Trójpalczaste dłonie zręczne do manipulacji.
Sensory dostarczające informacji o kontakcie.
Moduł obliczeniowy konfiguracji U4.
Maksymalny moment stawu kolanowego.
3D LiDAR i kamera głębi.
Zobacz Unitree G1 w działaniu
Oficjalny materiał Unitree prezentuje platformę G1, jej szeroki zakres ruchu, sterowanie całym ciałem oraz możliwości manipulacyjne.
Oficjalny materiał Unitree Robotics.
U4 – konfiguracja nastawiona na percepcję dotykową
Najważniejszym elementem konfiguracji U4 są dwie trójpalczaste dłonie Dex3-1 wyposażone w sensory dotykowe. Informacja o kontakcie rozszerza możliwości systemu podczas pracy z przedmiotami.
Dane dotykowe mogą być wykorzystywane do wykrywania kontaktu, regulowania siły chwytu, analizowania stabilności przedmiotu oraz reagowania na zmianę jego położenia.
U4 jest dzięki temu szczególnie interesującą platformą do badań nad dexterous manipulation, sensor fusion, kontrolą siły i interakcją człowiek–robot.
Kompaktowa konstrukcja humanoidalna
Według oficjalnej specyfikacji Unitree platforma G1 EDU ma w pozycji stojącej około 1320 × 450 × 200 mm. Po złożeniu wymiary zmniejszają się do około 690 × 450 × 300 mm.
Masa G1 EDU wraz z akumulatorem wynosi około 35 kg lub więcej, zależnie od zastosowanej konfiguracji.
Łączna długość uda i podudzia wynosi około 0,6 m, natomiast parametr rozpiętości ramienia producent określa na około 0,45 m.
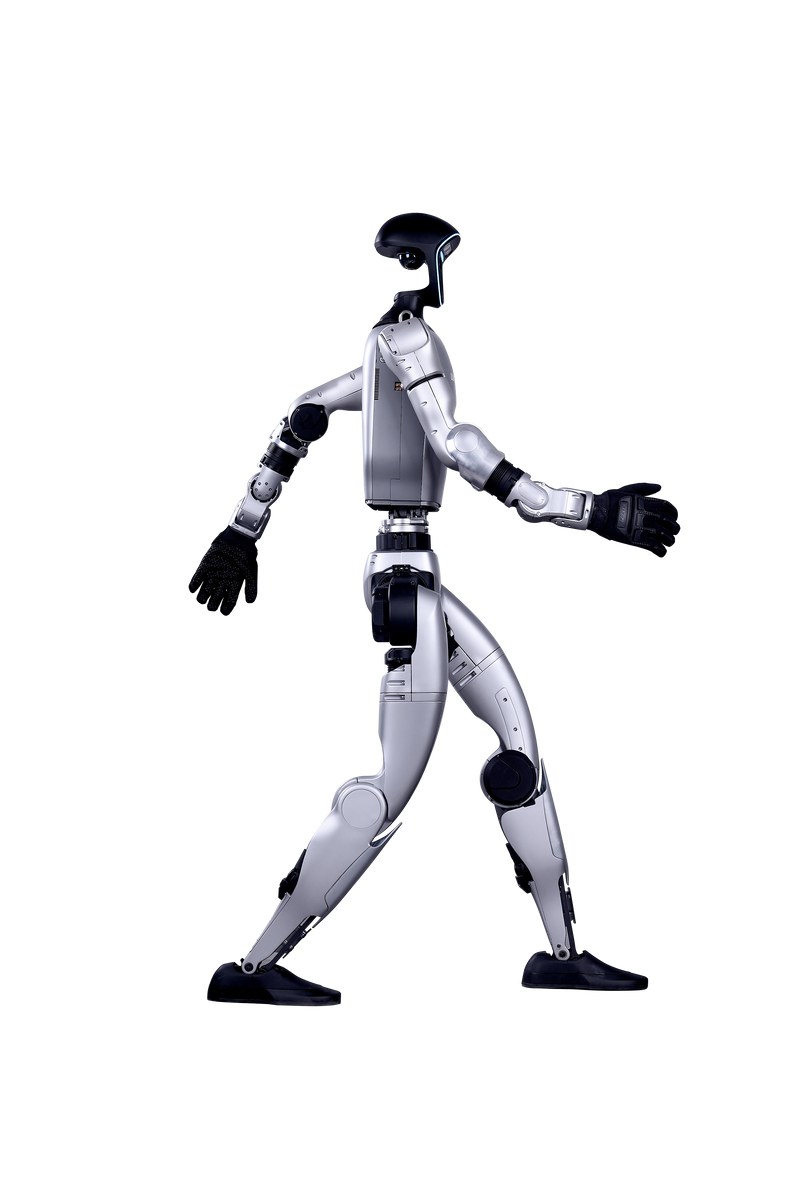
43 stopnie swobody
Unitree przewiduje dla G1 EDU konfiguracje obejmujące od 23 do 43 stopni swobody. Według specyfikacji konfiguracji U4 robot wykorzystuje 43 DoF.
Każda noga ma 6 DoF, talia w tej konfiguracji 3 DoF, a każde ramię 5 DoF. Dodatkowe osie zapewniają nadgarstki oraz dłonie Dex3-1.
Każda dłoń Dex3-1 posiada 7 aktywnych DoF: 3 dla kciuka oraz po 2 dla palca wskazującego i środkowego. Każdy nadgarstek wykorzystuje dodatkowo 2 DoF.
Łącznie: 12 DoF nóg + 3 DoF talii + 10 DoF ramion + 14 DoF dłoni + 4 DoF nadgarstków = 43 DoF.
Dwie dłonie Dex3-1 do zaawansowanej manipulacji
Dex3-1 jest trójpalczastą dłonią zręczną opracowaną przez Unitree. Każda dłoń posiada 7 stopni swobody.
Kciuk wykorzystuje 3 aktywne osie, natomiast palec wskazujący i środkowy po 2. Pozwala to tworzyć różne konfiguracje chwytu i dopasowywać położenie palców do obiektu.
Napędy dłoni wykorzystują sterowanie siłowe. W połączeniu z sensorami dotykowymi konfiguracji U4 umożliwia to rozwijanie bardziej zaawansowanych algorytmów manipulacji.
Humanoidalna konstrukcja Unitree G1
Kompaktowe wymiary platformy G1 pozwalają połączyć humanoidalną kinematykę z konstrukcją przeznaczoną do eksperymentów laboratoryjnych, demonstracji i prac rozwojowych.

Do 120 Nm w stawie kolanowym
Napędy G1 wykorzystują wysokoobrotowe silniki PMSM z wewnętrznym wirnikiem i niską bezwładnością.
W G1 EDU maksymalny moment stawu kolanowego wynosi 120 Nm. Dla podstawowego G1 producent podaje 90 Nm.
Maksymalne obciążenie pojedynczego ramienia wersji EDU wynosi około 3 kg. Rzeczywista wartość zależy od położenia oraz stopnia wyprostowania kończyny.
Podwójne enkodery i wewnętrzne prowadzenie przewodów
Układ stawów wykorzystuje podwójne enkodery.
Instalacja elektryczna prowadzona jest wewnątrz pustych osi przegubów, ograniczając liczbę przewodów znajdujących się na zewnątrz ruchomych elementów.
Za odprowadzanie ciepła z kluczowych elementów odpowiada lokalne chłodzenie powietrzem.
Duży zakres ruchu kluczowych stawów
talia
talia
talia
biodro – Pitch
biodro – Roll
biodro – Yaw
kolano
nadgarstek – Pitch
nadgarstek – Yaw
Dynamiczne możliwości platformy G1
Drugi oficjalny materiał Unitree pokazuje możliwości dynamicznego sterowania całym ciałem i dużą swobodę ruchu platformy G1.
Oficjalny materiał Unitree Robotics. Film pokazuje możliwości platformy G1 i nie oznacza, że prezentowane manewry są standardowym trybem pracy przeznaczonym dla użytkownika.
LIVOX MID360 i kamera głębi D435i
Oficjalna instrukcja producenta precyzuje, że system percepcji platformy wykorzystuje 3D LiDAR LIVOX MID360 oraz kamerę głębi D435i.
LiDAR MID360 dostarcza przestrzenną chmurę punktów i oferuje pole skanowania sięgające 360° w poziomie oraz maksymalny pionowy zakres około 59°.
Kamera D435i uzupełnia te dane o obraz i informację o głębi, wspierając rozwój algorytmów lokalizacji, wykrywania przeszkód i analizy otoczenia.
Wizja + LiDAR + dotyk
U4 pozwala łączyć dane wizyjne, przestrzenną chmurę punktów oraz informacje dotykowe.
LiDAR opisuje geometrię otoczenia, kamera głębi wspiera analizę sceny, a sensory w dłoniach dostarczają informacji o fizycznym kontakcie.
Połączenie tych źródeł danych tworzy bazę do rozwoju systemów, które mają nie tylko odnaleźć przedmiot, ale również zaplanować chwyt i kontrolować go podczas manipulacji.
100 TOPS dla projektów AI
Bazowa platforma G1 EDU korzysta z 8-rdzeniowego wysokowydajnego procesora.
Unitree przewiduje dla G1 EDU możliwość zastosowania dodatkowych modułów wysokiej mocy obliczeniowej. Według specyfikacji konfiguracji U4 robot jest wyposażony w moduł obliczeniowy o wydajności 100 TOPS.
Może on być wykorzystywany do inferencji modeli AI, przetwarzania danych wizyjnych, fuzji sensorów oraz rozwoju algorytmów autonomicznych.
Secondary Development – platforma do własnych algorytmów
G1 EDU obsługuje Secondary Development.
Konfiguracja U4 jest przygotowana do rozwoju wysokopoziomowego i niskopoziomowego, umożliwiając pracę nad własnymi zachowaniami, sterowaniem, percepcją i integracją dodatkowych elementów.
Dostęp do modeli robota, API, dokumentacji, przykładów oraz narzędzi deweloperskich pozwala wykorzystywać platformę w projektach R&D.
Komunikacja głosowa i łączność
G1 EDU wykorzystuje matrycę czterech mikrofonów. Dokumentacja producenta opisuje również redukcję szumów i eliminację echa.
Za odtwarzanie dźwięku odpowiada głośnik o mocy 5 W.
Łączność bezprzewodową zapewniają Wi-Fi 6 oraz Bluetooth 5.2.
Unitree Explore – konfiguracja i diagnostyka
Platforma współpracuje z aplikacją Unitree Explore.
Aplikacja umożliwia dostęp do informacji o stanie robota oraz wspiera konfigurację, diagnostykę i kalibrację platformy.
Inteligentny akumulator Quick Release
G1 EDU wykorzystuje 13-ogniwowy akumulator litowy o pojemności 9000 mAh, przygotowany do szybkiego demontażu.
Orientacyjny czas działania wynosi około 2 godzin, zależnie od sposobu użytkowania.
Ładowarka ma parametry 54 V / 5 A.
Do czego szczególnie nadaje się U4?
Sterowanie pozycją i siłą podczas chwytu.
Badania nad wykorzystaniem informacji o kontakcie.
AI działająca bezpośrednio w fizycznym środowisku.
Łączenie danych LiDAR, kamery i sensorów dotykowych.
Bezpieczeństwo i warunki użytkowania
Oficjalna instrukcja Unitree podaje zalecany zakres temperatury pracy 0–40°C. Robot nie powinien być używany podczas deszczu, śniegu, mgły, na mokrych powierzchniach ani w silnie zapylonym środowisku.
Robot powinien pozostawać w polu widzenia operatora. Producent zaleca zachowanie co najmniej 2 metrów bezpiecznej odległości od przeszkód, ludzi, wody i trudnego terenu.
Podczas ruchu należy zachować szczególną ostrożność w pobliżu przegubów i innych ruchomych elementów robota.
Unitree G1 EDU U4 – platforma do badań nad manipulacją, dotykiem i AI
G1 EDU U4 łączy 43 stopnie swobody, dwie dłonie Dex3-1 z percepcją dotykową, moment kolana do 120 Nm oraz system percepcji MID360 + D435i.
Dodatkowy moduł obliczeniowy 100 TOPS konfiguracji U4 rozszerza możliwości platformy w zadaniach związanych z AI i przetwarzaniem danych sensorowych.
To konfiguracja szczególnie interesująca dla laboratoriów, uczelni i zespołów R&D prowadzących prace nad embodied AI, dexterous manipulation, sensor fusion i zaawansowaną interakcją człowiek–robot.
Specyfikacja Robot humanoidalny UNITREE G1 Edu U4


 Skorzystaj z rady ekspertów