


 Serwis dronów
 Wypożyczalnia
 Pewność
 Zaufanie
 Lokalny magazyn i salon
 Gwarancja
Jak działa robot humanoidalny i gdzie może znaleźć zastosowanie? Sprawdź możliwości współczesnych robotów.


UNITREE / G1 BASIC / ROBOT HUMANOIDALNY
Unitree G1 Basic łączy 23 stopnie swobody, kamerę głębi i LiDAR 3D w konstrukcji o wysokości 132 cm. Podstawowy wariant rodziny G1 pozwala korzystać z funkcji ruchowych i oprogramowania udostępnianego przez producenta.
Przegubowa budowa i możliwość złożenia robota pomagają przygotować stanowisko do prezentacji technologii. Wybierając G1 Basic, warto dopasować planowane zastosowanie do zakresu tej wersji: projekty wymagające własnego programowania robota należy oprzeć na odpowiedniej konfiguracji EDU.
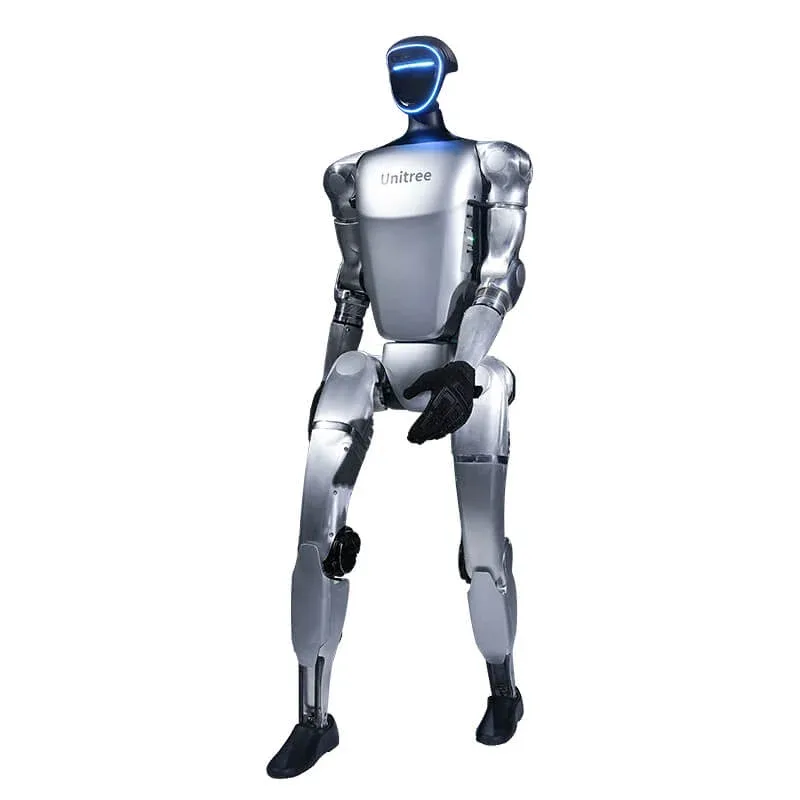
Poznaj konstrukcję i demonstracje możliwości rodziny G1. Film przedstawia również konfiguracje z dodatkowym wyposażeniem, w tym dłońmi zręcznymi.
Materiał prezentacyjny serii G1. Wyposażenie i dostępne funkcje zależą od wariantu oraz oprogramowania.
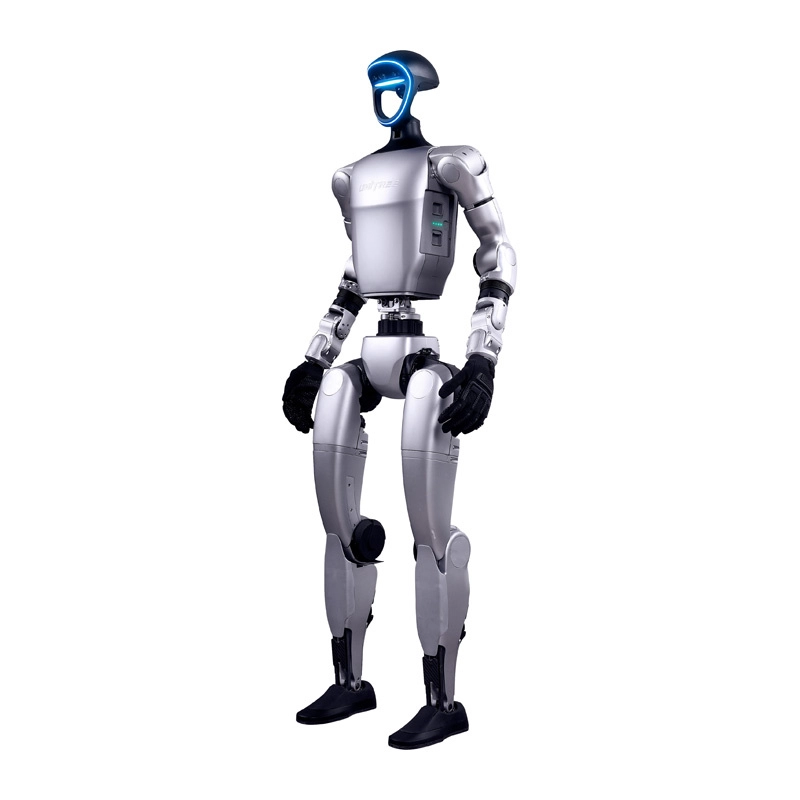
W pozycji stojącej G1 Basic mierzy 1320 × 450 × 200 mm. Po złożeniu jego gabaryty wynoszą 690 × 450 × 300 mm.
Masa z akumulatorem to około 35 kg. Przy przygotowaniu stanowiska warto zaplanować miejsce do przechowywania, sposób przenoszenia oraz wolną przestrzeń wokół pracującego robota.
Każda noga ma 6 stopni swobody, każde ramię 5, a talia 1. Łącznie daje to 23 sterowane osie ruchu.
Zakres kolana wynosi 0–165°, a obrót talii Z ±155°. Możliwości mechaniczne należy odróżniać od dostępnych programów: duży zakres przegubów nie oznacza automatycznie gotowej obsługi każdego zadania.
Demonstracja ruchu serii G1 ze strony producenta. Dostępność poszczególnych sekwencji zależy od konfiguracji i oprogramowania.
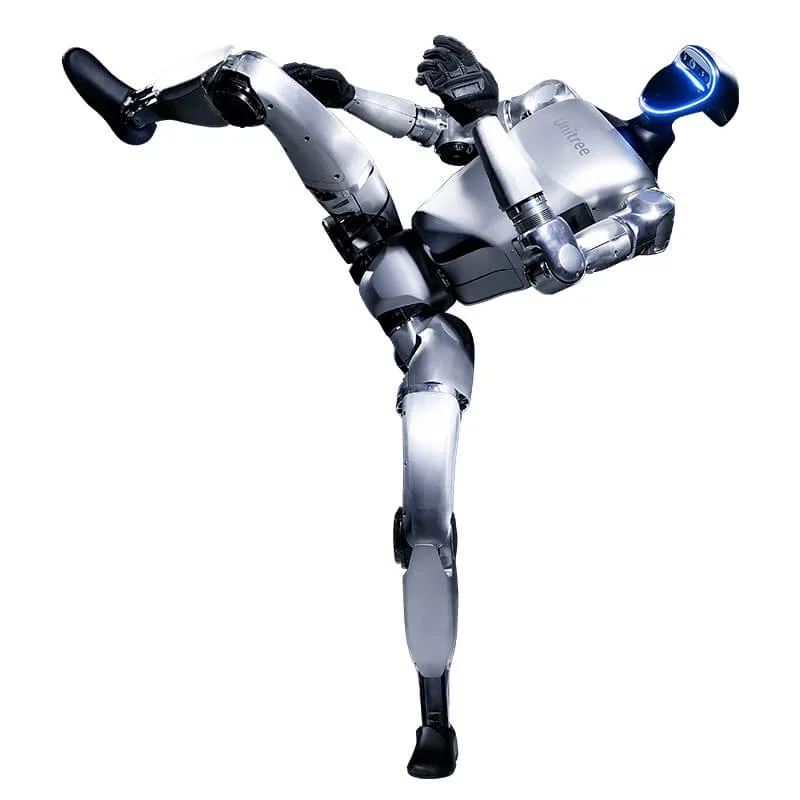
Zdjęcie demonstracyjne rodziny G1.
Konstrukcja wykorzystuje silniki synchroniczne z magnesami trwałymi i wewnętrznym wirnikiem o małej bezwładności. Przeguby mają przemysłowe łożyska krzyżowo-rolkowe, podwójne enkodery i lokalne chłodzenie powietrzem.
Maksymalny moment stawu kolanowego wynosi 90 Nm. Jest to parametr tego stawu, a nie wszystkich napędów. Maksymalne obciążenie ramienia to około 2 kg i zależy od jego ułożenia.
Kamera głębi i LiDAR 3D dostarczają informacji przestrzennych. Podstawę obliczeniową stanowi wydajny procesor 8-rdzeniowy.
Robot ma zestaw 4 mikrofonów, głośnik 5 W, Wi-Fi 6 i Bluetooth 5.2. Dokumentacja opisuje redukcję szumu i echa w układzie mikrofonowym. Zakres interakcji zależy od dostępnego oprogramowania.
G1 Basic ma 23 stopnie swobody, bez aktywnych dłoni zręcznych. Nie obsługuje Secondary Development i nie zawiera dodatkowego modułu obliczeniowego klasy NVIDIA Jetson.
Dłonie zręczne, dodatkowe osie nadgarstków i rozbudowana talia występują w wybranych konfiguracjach EDU. Do własnych algorytmów sterowania lub projektów manipulacyjnych należy wybrać wariant z odpowiednim dostępem programistycznym i osprzętem.
Dodatkowe nagrania z oficjalnego sklepu Unitree pokazują badania nad ruchem, manipulacją i AI. Prezentują możliwości platformy w różnych konfiguracjach, także EDU, oraz rozwiązania rozwijane przez producenta.
Materiał z sekcji „AI-Powered Evolution” przedstawia kierunek rozwoju oprogramowania serii. Nie oznacza dostępu do własnego trenowania lub programowania G1 Basic.
Nagranie pokazuje demonstrację dłoni z kontrolą siły. Ten osprzęt nie znajduje się w konfiguracji G1 Basic; jest związany z odpowiednio wyposażonymi wariantami EDU.
Unitree przedstawia koncepcję Unified Large Model jako część rozwoju robotycznej AI. Nagranie ma charakter demonstracyjny i nie stanowi listy gotowych funkcji G1 Basic.
Akumulator Quick Release ma pojemność 9000 mAh, napięcie nominalne 46,8 V i energię 421,2 Wh. Producent deklaruje około 2 godzin pracy; czas rzeczywisty zależy od użytkowania.
Dokumentacja opisuje wskaźnik naładowania, balansowanie ogniw oraz zabezpieczenia przed przeładowaniem, nadmiernym rozładowaniem, zwarciem i nieprawidłowymi warunkami ładowania. Quick Release oznacza szybkie wyjmowanie baterii, bez deklaracji wymiany podczas pracy.
Specyfikacja obejmuje kontroler ręczny i aktualizacje OTA. Aplikacja Unitree Explore udostępnia podgląd stanu robota, temperatur i alarmów, funkcje pomocniczej kalibracji oraz materiały instruktażowe.
Przed uruchomieniem zapoznaj się z instrukcjami połączenia kontrolera, przygotowania robota i pakowania. Dostęp do aplikacji nie oznacza obsługi Secondary Development w wersji Basic.
| Parametr | Wartość |
|---|---|
| Producent / model | Unitree / G1 Basic |
| EAN | 5907085525600 |
| Wymiary — pozycja stojąca | 1320 × 450 × 200 mm |
| Wymiary — po złożeniu | 690 × 450 × 300 mm |
| Masa z akumulatorem | Około 35 kg |
| Stopnie swobody | 23; noga: 6, ramię: 5, talia: 1 |
| Aktywne dłonie zręczne | Brak w konfiguracji Basic |
| Zakres talii | Z ±155° |
| Zakres kolana | 0–165° |
| Zakres biodra — oznaczenia producenta | P ±154°; R −30° do +170°; Y ±158° |
| Łączna długość uda i podudzia | 0,6 m |
| Maksymalny moment stawu kolanowego | 90 Nm |
| Maksymalne obciążenie ramienia | Około 2 kg; zależne od ułożenia |
| Silniki / łożyska | PMSM z wewnętrznym wirnikiem / krzyżowo-rolkowe |
| Enkodery / chłodzenie | Podwójne / lokalne powietrzne |
| Prowadzenie przewodów | Wewnątrz przegubów |
| Procesor | Wydajny CPU 8-rdzeniowy |
| Dodatkowy moduł obliczeniowy | Brak w konfiguracji Basic |
| Sensory | Kamera głębi i LiDAR 3D |
| Audio | 4 mikrofony; głośnik 5 W |
| Łączność | Wi-Fi 6, Bluetooth 5.2 |
| Akumulator | Litowy 13S; 9000 mAh; 46,8 V nominalnie; 421,2 Wh |
| Wymiary akumulatora | 120 × 80 × 182 mm |
| Demontaż akumulatora | Quick Release |
| Czas pracy | Około 2 godzin |
| Ładowarka | Tabela produktu: 54 V / 5 A; instrukcja: 54,6 V / 5,5 A — patrz wyjaśnienie powyżej |
| Kontroler ręczny / OTA | Tak / tak |
| Secondary Development | Nie |
| Parametr | G1 Basic — ten produkt | G1 EDU — zależnie od konfiguracji |
|---|---|---|
| Stopnie swobody | 23 | 23–43 |
| Talia | 1 oś | 1; opcjonalnie 2 dodatkowe osie |
| Dłonie i nadgarstki | Bez aktywnych dłoni zręcznych | Opcjonalne dłonie Dex3-1 i dodatkowe osie nadgarstków |
| Maksymalny moment kolana | 90 Nm | 120 Nm |
| Maksymalne obciążenie ramienia | Około 2 kg | Około 3 kg |
| Dodatkowy komputer | Brak | Dostępne różne moduły, np. Orin |
| Secondary Development | Nie | Tak |
Unitree zaleca zachowanie odpowiedniego dystansu od robota ze względu na siłę napędów i złożoność konstrukcji. Należy przestrzegać instrukcji oraz unikać niebezpiecznych modyfikacji i zastosowań.
Część demonstracyjnych funkcji serii pozostaje w rozwoju lub testach. Dostępne możliwości zależą od konfiguracji i oprogramowania.
Zaplanuj przestrzeń ruchu, transport i obsługę akumulatora. Dopasuj scenariusz prezentacji do funkcji posiadanej wersji, a materiały producenta wykorzystaj do poznania konstrukcji i kierunków rozwoju platformy.
 Skorzystaj z rady ekspertów